Industrial Automation คืออะไร? เทคโนโลยีและโครงสร้างระบบอัตโนมัติในโรงงาน.
เข้าใจ Industrial Automation ตั้งแต่ Sensor, PLC, DCS, Drive, Industrial Network, HMI/SCADA, MES และ ERP ผ่าน ISA-95 พร้อมหลักออกแบบระบบ ความปลอดภัย และข้อจำกัดจริง
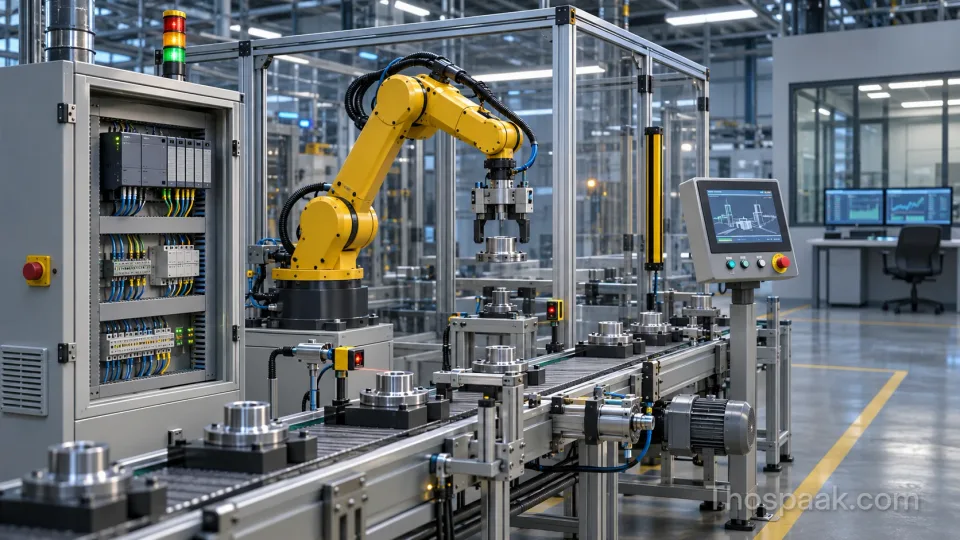
Industrial Automation หรือระบบอัตโนมัติในโรงงานอุตสาหกรรม คือการใช้ระบบวัด ระบบควบคุม อุปกรณ์กำลัง และซอฟต์แวร์ทำให้เครื่องจักรหรือกระบวนการผลิตตอบสนองต่อเงื่อนไขที่กำหนดอย่างสม่ำเสมอ ติดตามสถานะได้ และจัดการความผิดปกติภายใต้ข้อจำกัดทางวิศวกรรมที่ตรวจสอบได้
หัวใจของระบบไม่ได้อยู่ที่ “มี Robot” หรือ “ต่อ Cloud ได้” แต่อยู่ที่การตอบคำถามให้ครบว่า วัดอะไร → ตัดสินใจอย่างไร → สั่งอุปกรณ์ใด → รู้ได้อย่างไรว่ากระบวนการเกิดผลจริง → เมื่อบางอย่างขัดข้องต้องเกิดอะไรขึ้น ระบบที่มองเห็นตัวเลขแต่สั่งควบคุมไม่ได้คือ monitoring ส่วนระบบที่สั่งงานได้แต่ไม่มีการป้องกันที่เหมาะสมก็ยังไม่ใช่ระบบที่ปลอดภัย
บทความนี้เป็น Engineering Research Article เพื่ออธิบายสถาปัตยกรรมและหลักตัดสินใจเบื้องต้น ไม่ใช่รายงานการติดตั้ง ทดสอบ หรือรับรองสายการผลิตจริง
Industrial Automation ทำงานเป็นวงจรอย่างไร
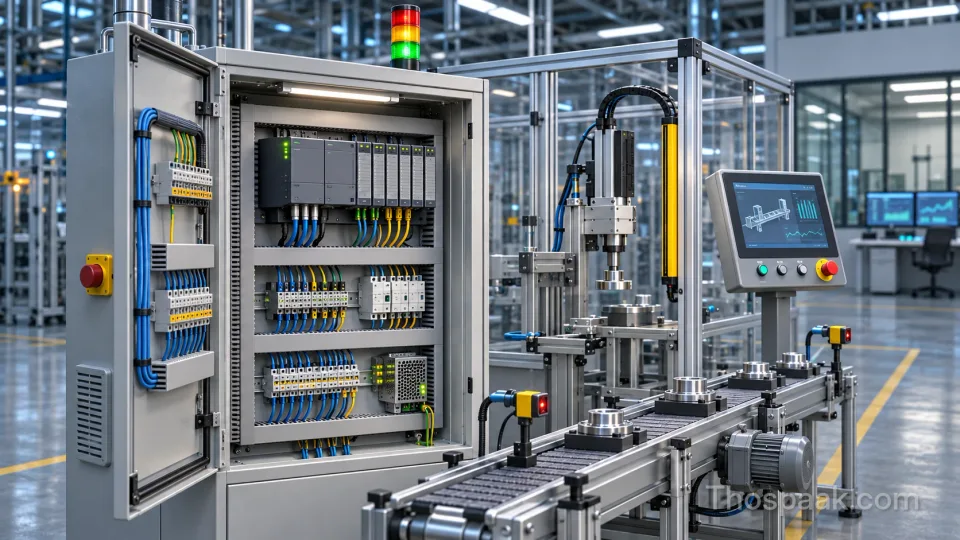
พิจารณา Conveyor ที่ลำเลียงผลิตภัณฑ์ไปยังสถานีตรวจชิ้นงาน องค์ประกอบที่ต้องมีไม่ได้มีแค่ Sensor กับ Motor
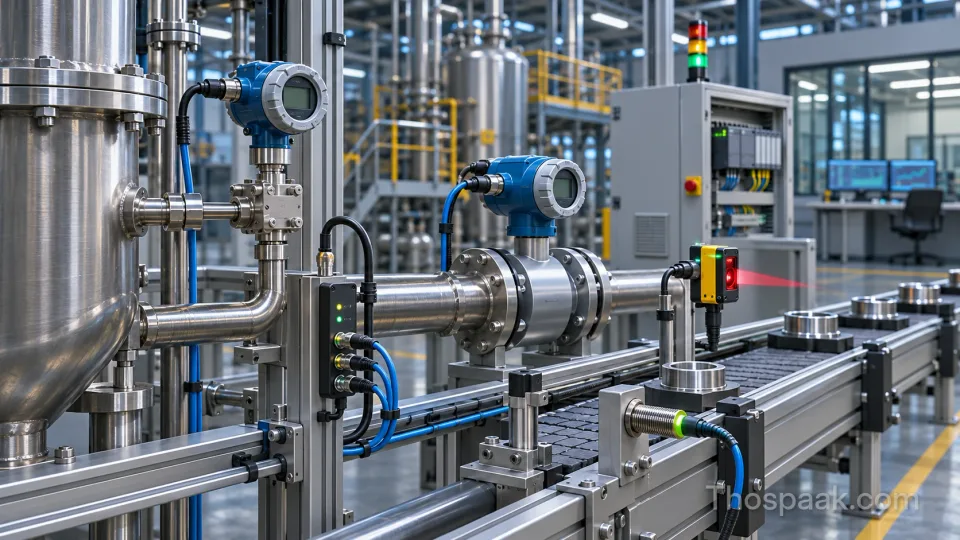
- Measure: Proximity/Photoelectric Sensor รายงานการพบชิ้นงาน; Encoder หรือ Sensor ความเร็วช่วยตรวจการเคลื่อนที่
- Understand: Controller แปลงสัญญาณเป็นสถานะที่เชื่อถือได้ ตรวจการเปลี่ยนผ่าน สัญญาณผิดปกติ และเงื่อนไขที่อนุญาตให้เดินเครื่อง
- Control: PLC หรือ Industrial Controller ประมวลผล Logic/Sequence แล้วส่ง Command ไปยัง Motor Starter, VFD หรือ Actuator
- Verify: Feedback จาก Motor/Drive และ Sensor Downstream ยืนยันว่าการสั่งงานเกิดผลในกระบวนการจริง ไม่ใช่เพียงเห็นว่าบิต Output ถูกสั่งเป็น ON
- Supervise: HMI/SCADA แสดงสถานะ เหตุการณ์และ Alarm ให้ Operator; ข้อมูลที่ผ่านการทำ Timestamp/Quality สามารถส่งต่อไปยัง Historian หรือระบบระดับโรงงาน
- Optimize: ทีมวิศวกรใช้ข้อมูล Cycle Time, Downtime, Scrap และพลังงานเพื่อปรับปรุงกระบวนการภายใต้ข้อกำหนดด้านคุณภาพและ Safety
หาก Sensor ตรวจพบชิ้นงานแต่ไม่ผ่านการยืนยันด้วย Feedback หรือมีข้อมูลค้างจากการสื่อสาร ระบบควรแยก unknown / stale / failed ออกจาก normal ไม่ใช้ค่าเก่าตัดสินใจอย่างเงียบ ๆ
แผนภาพโครงสร้างระบบ: จากเครื่องจักรถึง ERP
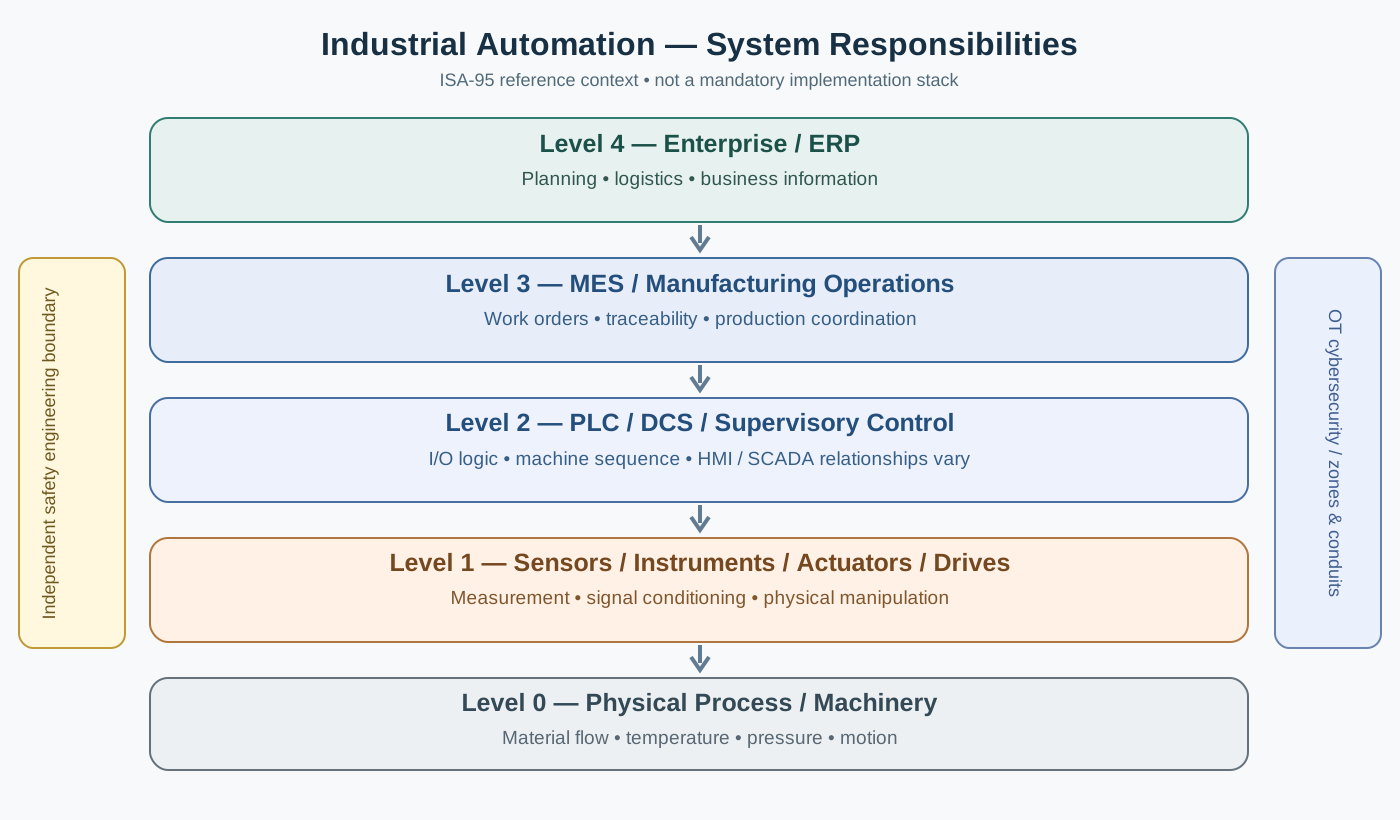
แนวคิดนี้อ้างอิง ISA-95 — Enterprise-Control System Integration ซึ่งอธิบายรูปแบบการเชื่อมข้อมูลระหว่างระบบผลิตและระบบธุรกิจ โดยเฉพาะความสัมพันธ์ระหว่าง Manufacturing Operations กับ Enterprise Operations มาตรฐานมีหลายส่วนและไม่ใช่คู่มือ Wiring หรือแบบที่บังคับให้ต้องซื้อระบบครบทุกชั้น
| ชั้นของระบบ | หน้าที่หลัก | ตัวอย่าง |
|---|---|---|
| Level 0 — Physical Process | วัตถุและกระบวนการจริง | ชิ้นงานบนสายพาน แรงดัน ท่อ อุณหภูมิ การเคลื่อนที่ |
| Level 1 — Sensing / Manipulation | ตรวจวัดและเปลี่ยนสภาพกระบวนการ | Sensors, transmitters, valves, motor/drive interfaces |
| Level 2 — Control / Supervision | ลำดับการทำงาน ควบคุม และกำกับสถานะ | PLC, DCS controllers, local supervisory interfaces |
| Level 3 — Manufacturing Operations | วางแผน/ติดตามงานผลิตและข้อมูลการปฏิบัติการ | MES, quality, traceability, production operations |
| Level 4 — Enterprise Operations | วางแผนธุรกิจ ทรัพยากรและโลจิสติกส์ | ERP, order and inventory planning |
ข้อสำคัญ: HMI, SCADA, Historian และ Gateway อาจรองรับหน้าที่ข้ามชั้น ขึ้นกับสถาปัตยกรรมของโรงงานจริง การใช้ ISA-95 เพื่ออธิบายจึงควรเริ่มที่ กิจกรรมและข้อมูล ไม่ใช่เอาชื่อผลิตภัณฑ์ไปใส่ชั้นแบบตายตัว
1. Industrial Sensors และ Instrumentation: ถ้าข้อมูลผิด Logic ก็ผิด
Industrial Sensor ใช้ตรวจจับตำแหน่ง ความเร็ว ระดับ อัตราการไหล ความดัน อุณหภูมิ และคุณสมบัติอื่นของกระบวนการ แต่การเลือก Sensor ต้องเริ่มจาก measurand, ช่วงการวัด, ความแม่นยำ/ความไม่แน่นอน, การตอบสนอง, สภาพแวดล้อม, อายุการสอบเทียบ และวิธีตรวจว่าข้อมูลยังใช้ได้
ตัวอย่าง Interface ที่ใช้กัน:
- Discrete Input: สถานะสองค่า เช่น Limit Switch หรือ Photoelectric Sensor โดยต้องตรวจแรงดัน อินพุตชนิด sourcing/sinking และ isolation ตามรุ่น
- Analog 4–20 mA: นิยมใน Instrumentation; ต้องตรวจ loop power, scaling, สถานะขาดสายและการวินิจฉัยของอุปกรณ์จริง
- Analog 0–10 V: ต้องพิจารณาการตกคร่อมของสาย ความต้านทาน Input และสัญญาณรบกวน
- Pulse / Encoder / Digital Field Interface: เหมาะกับข้อมูลความถี่ ความเร็ว ตำแหน่ง หรืออุปกรณ์ที่มี Protocol; timing และ receiver ต้องเข้ากัน
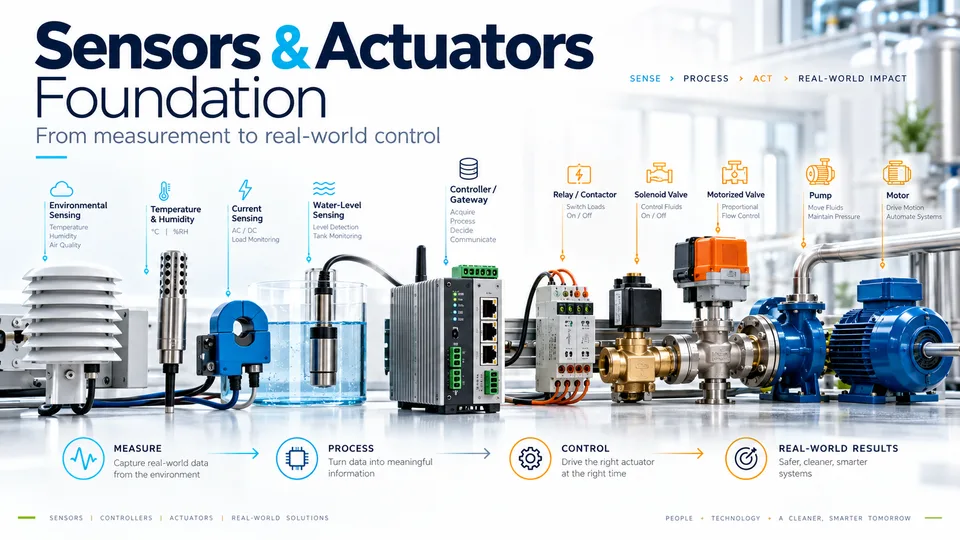
ค่า Accuracy ไม่ใช่เรื่องเดียวกับ Resolution และการติดตั้งผิดตำแหน่งหรือข้อมูลเก่ายังทำให้การควบคุมผิดได้ แม้ตัว Sensor จะมีสเปกดี หากต้องเลือก Sensor สำหรับ PLC และสภาพแวดล้อมโรงงาน ให้ดู Industrial Sensors & Instrumentation ส่วนพื้นฐานอ่านต่อที่ Sensors & Actuators และ Accuracy, Precision, Resolution, Calibration
2. Controller: PLC, DCS และ Industrial PC มีบทบาทต่างกัน
PLC (Programmable Logic Controller) คือแพลตฟอร์มสำหรับประมวลผล Control Logic และเชื่อม Industrial I/O มีระบบ Configuration, Programming, Diagnostics และวงจรชีวิตผลิตภัณฑ์ที่ออกแบบมาให้เหมาะกับสภาพแวดล้อมอุตสาหกรรม การจัดตารางการทำงาน, CPU, I/O และ Communication แตกต่างกันตามรุ่น อ่านต่อ PLC คืออะไร และทำงานอย่างไร
DCS (Distributed Control System) มักถูกนำไปใช้กับกระบวนการที่ต้องควบคุมและมอนิเตอร์หลายส่วนร่วมกัน เช่นโรงงาน Process ซึ่งอาจต้องจัดการ Loop, Alarm, Redundancy และ Operations Integration ในระดับระบบ ไม่ควรจำกัด DCS ให้เป็นเพียง “PLC ขนาดใหญ่”
Industrial PC / Soft PLC อาจเหมาะกับงานที่ต้องการ Computer Platform, Visualization, Data Processing หรือ Runtime ควบคุมตามข้อกำหนดที่เลือก แต่ต้องพิจารณาระบบปฏิบัติการ การบำรุงรักษา เวลาตอบสนอง I/O, Availability และผลเมื่อเครื่อง Restart ด้วย การมีคอมพิวเตอร์ที่ประสิทธิภาพสูงไม่ได้แปลว่าเหมาะกับ Control Loop หรือ Safety Function ทุกกรณี
| ประเด็นตัดสินใจ | PLC | DCS | Industrial PC / Soft PLC |
|---|---|---|---|
| จุดเด่นเชิงสถาปัตยกรรม | Machine/sequence และ Industrial I/O | Plant/process control ที่บูรณาการหลายหน่วย | Compute, edge, visualization และ software integration |
| สิ่งที่ต้องตรวจ | Scan/task timing, I/O, safety separation, engineering lifecycle | Loop strategy, reliability, operations/alarm integration | OS/runtime behavior, restart/recovery, field interfaces |
| ระวังการเหมารวม | PLC ไม่ใช่ Safety PLC โดยอัตโนมัติ | ไม่จำเป็นต้องใช้ DCS กับทุกเครื่องจักร | IPC ไม่รับประกัน real-time หรือ high availability ด้วยชื่อผลิตภัณฑ์ |
สำหรับผู้อ่านที่เคยใช้ ESP32 ให้ดู MCU vs Microprocessor/SBC เพื่อแยก Embedded Board กับ Industrial Platform โดยไม่ตัดสินจากจำนวน GPIO เพียงอย่างเดียว
3. Actuators, Motor Control, VFD และ Motion
Controller สั่ง Output เป็นเพียงคำสั่ง ไม่ใช่พลังงานที่ขับเครื่องจักรโดยตรง ฝั่ง Load จำเป็นต้องเลือก Power Interface และ Protection ที่เหมาะสม เช่น Magnetic Contactor, Motor Starter, Variable Frequency Drive (VFD), Servo Drive หรือ Valve Actuator
VFD ใช้เปลี่ยนการจ่ายไฟให้มอเตอร์เพื่อควบคุมความเร็วหรือแรงบิดตามระบบที่ออกแบบไว้ ส่วน Servo System เหมาะกับงานที่ต้องควบคุม Position/Speed/Torque พร้อม Feedback ในระดับที่เหมาะกับความต้องการเครื่องจักร ความสามารถจริงขึ้นกับ Motor, Drive, Encoder, Control Loop และภาระโหลด
การเลือกสำหรับ Conveyor, Pump, Fan หรือ Precision Axis ต้องตรวจอย่างน้อย Torque/Speed Curve, Inertia, Cycle Time, Braking, EMC, Thermal Limit, Feedback และการทำงานใน Fault State ไม่ควรใส่เปอร์เซ็นต์ประหยัดพลังงานหรือความแม่นยำโดยไม่มีเงื่อนไข
อ่านพื้นฐานที่ Pump/Motor Control และ Relay vs Magnetic Contactor และบทอธิบายโครงสร้าง Drive จาก ABB — Variable Speed Drive
4. Industrial Communication Networks: เลือกจากหน้าที่ ไม่ใช่ชื่อที่คุ้น
การสื่อสารในโรงงานมีหลายหน้าที่ ตั้งแต่รับ I/O ในเครื่องที่ต้องการเวลาแน่นอน ไปจนถึงรายงานข้อมูลเข้าสู่ MES/Analytics:
| เทคโนโลยี | บทบาทตัวอย่าง | ข้อจำกัดที่ต้องเข้าใจ |
|---|---|---|
| RS-485 | Physical layer สำหรับการส่งสัญญาณแบบ Differential | ไม่ได้กำหนด Application Protocol เอง |
| Modbus RTU / TCP | อ่านเขียนข้อมูลตาม Register/Function ของอุปกรณ์ | ต้องรู้ Register Map, Data Type, Scaling, Timing, Permission |
| PROFINET | Industrial Ethernet สำหรับอุปกรณ์ Automation และ I/O | ต้องดู Real-time class, topology, device profile และ design |
| EtherCAT | Industrial Ethernet ที่พบในระบบ I/O และ Motion | Performance ขึ้นกับโครงสร้างและคอนฟิกระบบ |
| OPC UA | ข้อมูล/Information Model สำหรับ Interoperability ระหว่างระบบ | ไม่ใช่สิ่งทดแทน Fieldbus ความต้องการเวลาแน่นอนทุกประเภท |
| MQTT | Telemetry และ Event ระหว่าง Gateway/Application | ไม่ใช่การรับรอง Local Interlock หรือ Functional Safety |
หากอุปกรณ์มี Modbus ก็ยังต้องแยก RTU/TCP, Register Address, Signed Value, Endianness และสิทธิ์การเขียน อ่าน Modbus Fundamentals, RS-485, MQTT และ Connectivity Integration เพิ่มเติม
เอกสารหลักสำหรับการศึกษา: Modbus Organization, PROFINET และ OPC Foundation — OPC UA
5. HMI, SCADA, Historian และ IIoT เป็นคนละความรับผิดชอบ
- HMI: Interface ให้ Operator ดูและสั่งงานภายใต้สิทธิ์และเงื่อนไขที่ควบคุมไว้
- SCADA: Supervisory Monitoring/Control, Tag, Alarm, Trend และการเชื่อมระบบที่กระจายอยู่ตามพื้นที่/กระบวนการ
- Historian: จัดเก็บข้อมูล Time Series เพื่อวิเคราะห์ย้อนหลัง โดยต้องพิจารณา Timestamp, Quality, Retention และ Aggregation
- IIoT / Edge Gateway: รวบรวม แปลง และส่งข้อมูลไปยังแพลตฟอร์มอื่น โดยไม่ควรทำให้กระบวนการผลิตต้องพึ่งการเชื่อม Cloud แบบไม่มีแผนรับความขัดข้อง
- MES: ประสานการทำงานผลิต เช่นคำสั่งผลิต การติดตามล็อต คุณภาพ และ Traceability ตามโมเดล Operations
ตัวอย่าง หาก SCADA ล่ม PLC อาจยังคงควบคุมเครื่องจักรได้ตามการออกแบบ แต่ Operator อาจสูญเสีย Visibility หรือ Remote Command ซึ่งต้องมีขั้นตอนให้ปฏิบัติงานต่อ/หยุดอย่างเหมาะสม ไม่มีข้อรับประกันว่าทุกระบบทำงานแบบนี้ตั้งแต่แรก
อ่าน IoT Gateway / Edge Controller และกรณี Solar Farm Monitoring ซึ่งแยก Data Logger, Historian และ Alarm Workflow ไว้แล้ว
6. Industrial Robotics: เลือก Geometry ให้ตรงการเคลื่อนที่
หุ่นยนต์อุตสาหกรรมไม่ได้มีแบบแขน 6 แกนเท่านั้น ตัวอย่างตระกูลที่ควรแยกในขั้นออกแบบคือ Cartesian (แกนเชิงเส้น), SCARA (งานประกอบและเคลื่อนที่ในระนาบตามรูปแบบ), Delta (งานเคลื่อนที่เร็วในพื้นที่ใช้งานที่เหมาะสม) และ 6-Axis Articulated (ความยืดหยุ่นของ Orientation/ท่าทาง)
การเลือกต้องเทียบ Payload, Reach, Repeatability, Cycle Time, End-Effector, Workspace ที่ใช้งานได้จริง, การเดินสาย และ Cell Integration ไม่ใช่เพียงจำนวนแกน และหากมีคนเข้าถึงพื้นที่ Robot ต้องทำ Risk Assessment ของระบบที่ประกอบแล้ว ตามบริบทของ ISO 10218-2:2025 ไม่ใช่อนุมานว่าตัว Robot มีสเปก Safety แล้ว Cell ทั้งหมดปลอดภัย
7. Industrial Safety, Reliability และ OT Cybersecurity ต้องออกแบบแยก
Monitoring ≠ Control ≠ Safety ใช้ได้กับโรงงานเช่นเดียวกับ Smart Systems อื่น แต่การลดความเสี่ยงของเครื่องจักรต้องไปไกลกว่าการกำหนด “Fail-safe = OFF” เพราะ Safe State ขึ้นกับอันตรายจริงของกระบวนการ
- Process/Operational Interlock: เงื่อนไขเพื่อป้องกัน Product Loss, Equipment Fault หรือสถานะกระบวนการผิดปกติ อาจอยู่ใน Controller ปกติได้ตามข้อกำหนด
- Safety-related Control: ต้องเริ่มจาก Hazard/Risk Assessment กำหนด Safety Function และระดับสมรรถนะที่ต้องการ ก่อนออกแบบ ตรวจสอบ และ Validate ตามมาตรฐานที่เกี่ยวข้อง
- Protection Hardware: Guard, Safety Device, Overload, Isolation และการป้องกันไฟฟ้า/เครื่องกลมีหน้าที่ที่ Software Command ทั่วไปแทนไม่ได้
- OT Cybersecurity: การแบ่ง Zone/Conduit, Access, Maintenance และ Incident Handling ช่วยจัดการภัยคุกคาม แต่ไม่เท่ากับผลยืนยัน Functional Safety
ดูภาพรวมจาก IEC 62061 — Machinery Functional Safety และ ISA/IEC 62443 — IACS Security การอ้างชื่อมาตรฐานที่นี่ ไม่ใช่การประกาศว่าตัวอย่างใดผ่านการรับรอง
ตัวอย่างตรวจแบบระบบ: สายพานตรวจชิ้นงาน
สมมติว่าโรงงานต้องการตรวจชิ้นงานก่อนส่งเข้าสถานีถัดไป นี่เป็น ตัวอย่างออกแบบเชิงแนวคิด ไม่ใช่ผลทดลองหรือแบบติดตั้งที่ผ่านการอนุมัติ
| ขั้น | คำถามทางวิศวกรรม | หลักฐานที่ควรมี |
|---|---|---|
| Instrumentation | Sensor ตรวจสินค้าได้ในสภาพแสง/ฝุ่น/ความเร็วจริงหรือไม่ | Device spec, install constraints, validation plan |
| Control | จะนับชิ้นงาน/คัดทิ้งอย่างไรหาก Sensor ติดค้าง | Sequence/state table, timeout, input quality |
| Drive | Motor/Conveyor ต้อง Run/Stop/Slow ตาม Cycle ใด | Load, motor/drive and duty specification |
| Feedback | สั่ง Conveyor RUN แล้วรู้ได้อย่างไรว่าหมุนจริง | Drive ready/run/fault feedback or process measurement |
| Supervision | Alarm ต้องปรากฏที่ใด ใครเป็นคนรับผิดชอบ | Operator response flow and event quality |
| Safety | Hazard จากส่วนหมุน/จุดหนีบมีอะไรบ้าง | Formal risk assessment and safety-function validation |
| Data | Downtime และ Scrap มีนิยาม/เวลาตรงกันหรือไม่ | Timestamp/data dictionary and quality handling |
หากเริ่มด้วย Dashboard หรือ AI Vision ก่อนยืนยันเงื่อนไขด้านการวัดและการควบคุม อาจได้ข้อมูลจำนวนมากโดยที่ไม่รู้ว่าระบบตอบสนองอย่างปลอดภัยจริงหรือไม่
จะเรียนต่อจากจุดไหน
สำหรับการออกแบบระบบระดับเครื่องจักร เริ่มที่ PLC และ Scan Cycle แล้วตามด้วย Motor Control และ Modbus หากเป็นระบบข้อมูลหลายอุปกรณ์ให้ต่อไป Gateway / Edge Controller หากต้องการเข้าใจ Measurement Chain ให้เริ่ม Sensor & Actuator ก่อน
Thospaak จะขยายเนื้อหากลุ่มนี้ต่อเป็น Industrial Sensors, VFD/Servo/Motion, Industrial Networks, HMI/SCADA, PLC vs DCS vs IPC, Robotics และ Machine Safety โดยรักษาโจทย์การค้นหาและ Canonical URL ของบทความเดิมไว้
แหล่งข้อมูลและขอบเขตการอ้างอิง
- ISA — ISA-95 Series: Enterprise-Control System Integration
- IEC — IEC 61131-3:2025, PLC Programming Languages
- Modbus Organization — Specifications
- PROFINET official
- OPC Foundation — OPC Unified Architecture
- IEC — IEC 62061 Machinery Functional Safety
- ISA — ISA/IEC 62443 Industrial Control System Security
- ISO — ISO 10218-2:2025 Industrial Robot Cell Integration
ลิงก์มาตรฐานบางแห่งเผยแพร่เพียงบทคัดย่อ/ขอบเขต ไม่ใช่เนื้อหามาตรฐานฉบับเต็ม การใช้งานจริงต้องตรวจฉบับปัจจุบัน คู่มืออุปกรณ์ สภาพหน้างาน และข้อกำหนดที่บังคับใช้โดยวิศวกรผู้รับผิดชอบ